专利数据库
统计分析
产业报告
专利数据监控
产业人才
行业动态
产业政策法规
维权援助
个人中心
详情
文本
图像
标题
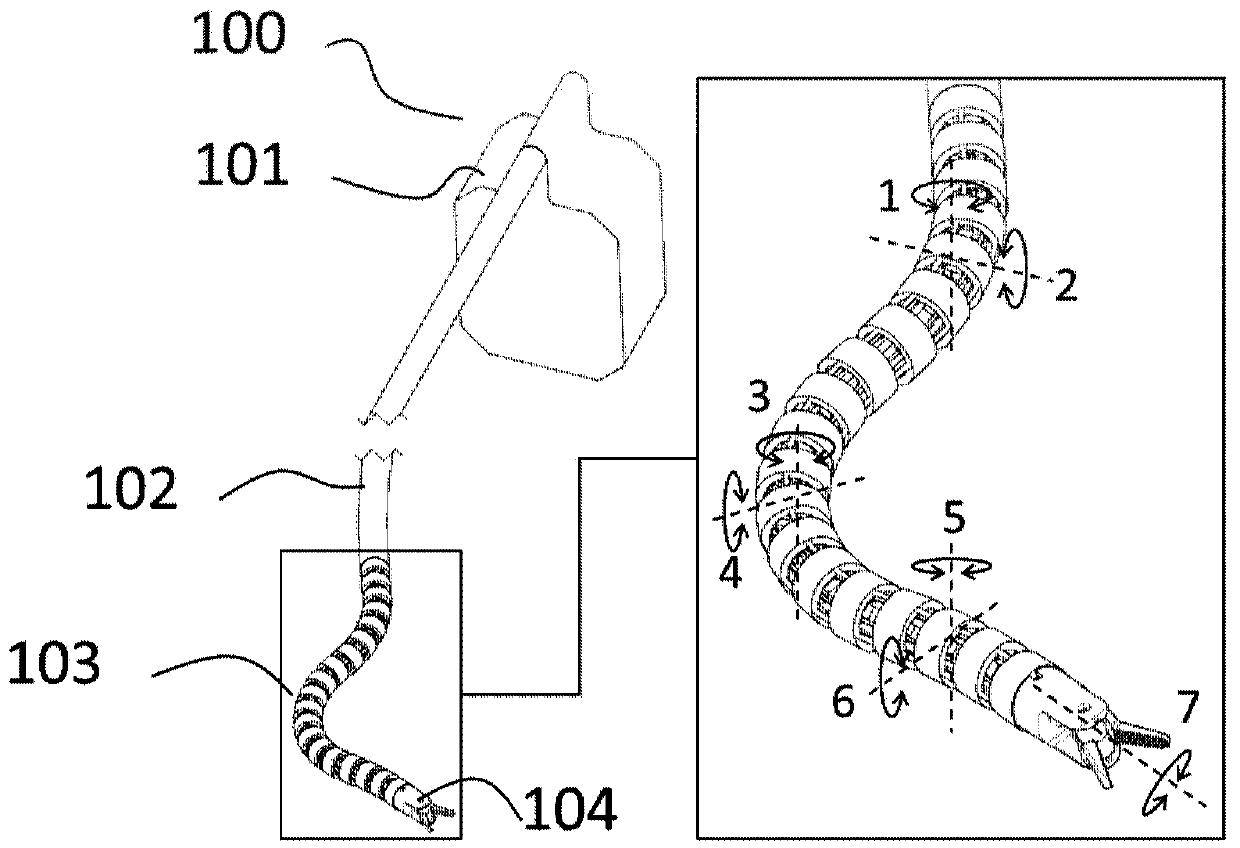
柔性手术器械、操作臂系统及微创手术机器人从手系统
授权日
1900-01-01
公开(公告)号
CN109700537A
申请日
2018-12-29
公开(公告)日
2019-05-03
当前申请(专利权)人
天津大学
发明人
王树新 | 胡振璇 | 李建民 | 李进华
简单同族
CN109700537A
简单同族成员数量
1
简单同族被引用专利总数
2
诉讼案件数
0
法律状态/事件
实质审查
<p>抱歉,您的浏览器不支持PDF预览,请点击链接下载PDF文件</p>
 个人中心